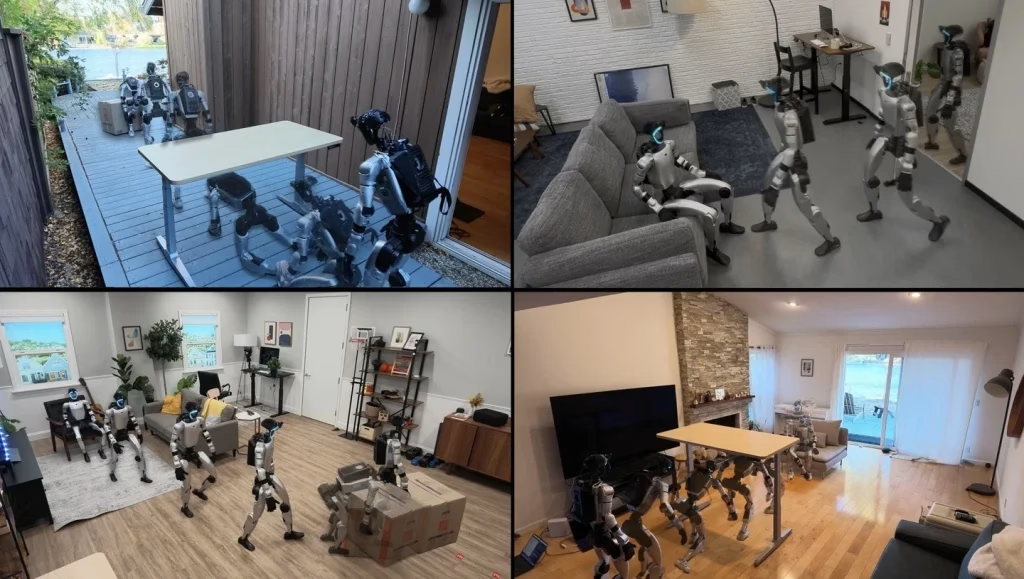
El robot humanoide de Apple ya entra a casas que nunca había visto y se mueve como si las conociera: se sienta, se agacha bajo la mesa y sigue a una persona. Se llama HALO y acertó el 91 % de las 360 pruebas reales.
Los investigadores de Apple publicaron el trabajo el 4 de noviembre en el repositorio científico arXiv y liberaron el código completo para que otros equipos lo estudien y lo mejoren. HALO son las siglas de Humanoid Autonomy, Learned in simulation, running Onboard: autonomía humanoide aprendida en simulación y ejecutada a bordo. Eso sí, conviene dejarlo claro desde el principio: HALO no es un robot que se pueda comprar. Es una investigación, y Apple no ha anunciado ningún producto, ni precio ni fecha de lanzamiento.
Cómo entrena HALO sin pisar una casa real
El truco está en que el robot nunca entrenó en una casa de verdad. Apple generó alrededor de 300 horas de movimientos en 1.000 hogares virtuales creados por computadora, con muebles, puertas, pasillos y obstáculos distintos en cada uno. Crear esos datos tomó 48 horas en 250 tarjetas gráficas NVIDIA H100, sin que ninguna persona tuviera que guiar al robot con un control remoto ni ponerse un traje de captura de movimiento.
Después, el sistema se trasladó tal cual al robot físico, sin entrenarlo de nuevo para cada casa. Es lo que los investigadores llaman transferencia sin adaptación previa: lo que aprendió en la simulación funcionó en salones, cocinas y dormitorios reales que el robot no había visto jamás.
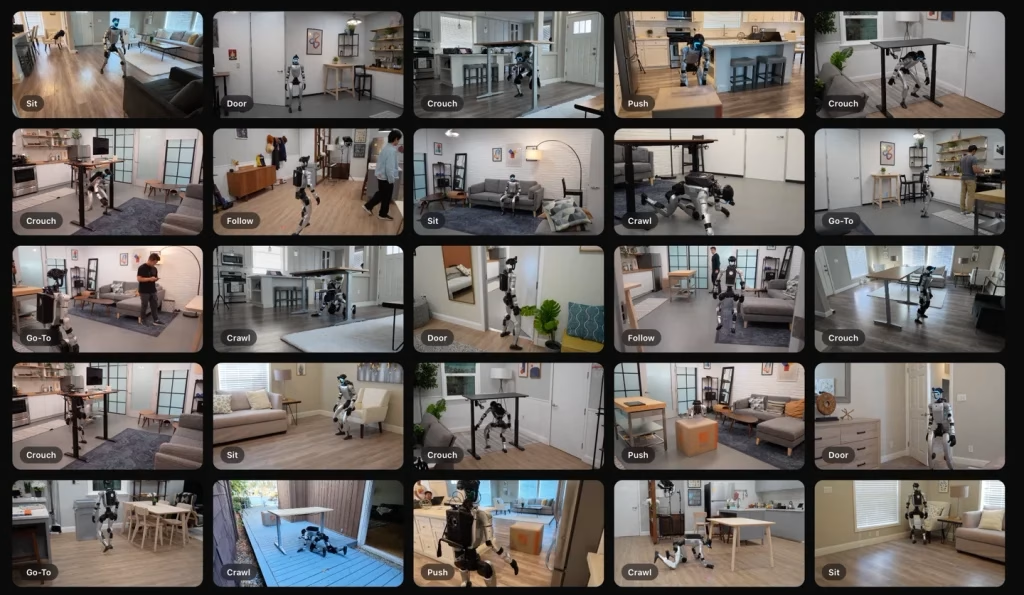
HALO aprendió seis habilidades concretas: caminar hasta un objeto o una persona que se le nombra, sentarse en una silla o un sofá, pasar de lado por una puerta entreabierta, agacharse y gatear bajo las mesas, empujar una caja y seguir a una persona en movimiento.
Un Mac mini M4 Pro en la espalda del robot
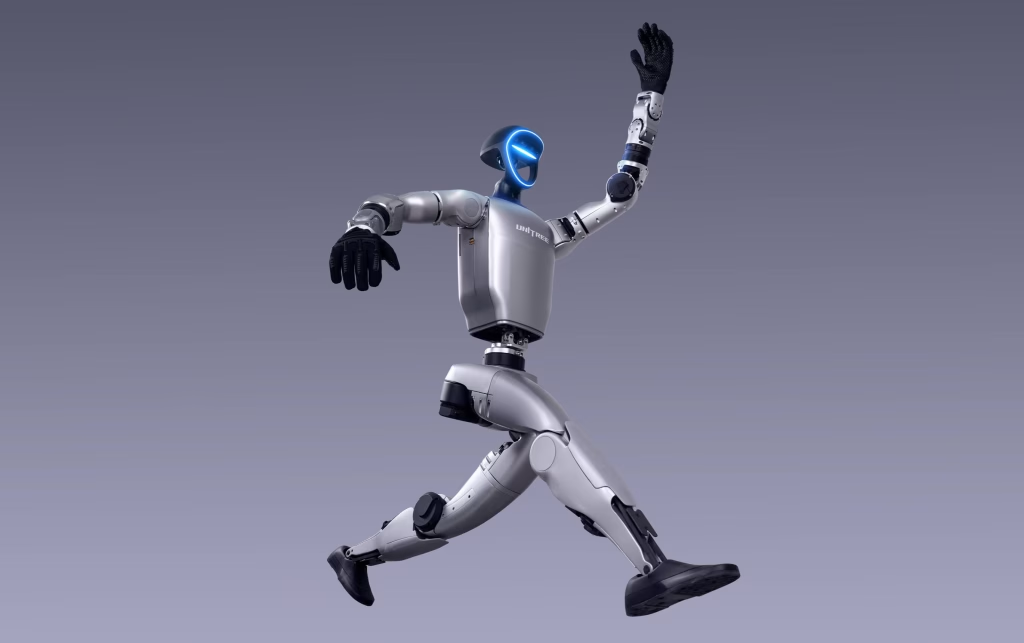
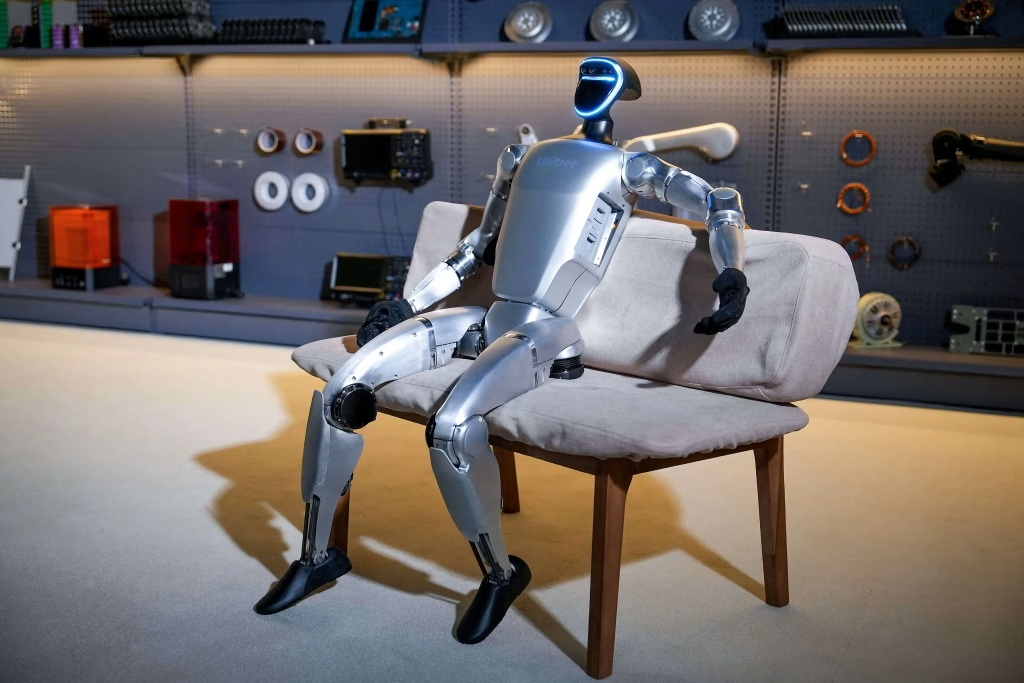
Apple no fabricó un robot desde cero. Montó su sistema sobre un Unitree G1, un humanoide comercial de 29 articulaciones, con dos añadidos: una cámara gran angular OAK-1W en la cabeza y una carcasa impresa en 3D en la espalda que guarda un Mac mini M4 Pro con 64 GB de memoria.
El cerebro trabaja en tres capas. Arriba, un modelo de visión y lenguaje (Qwen3.6-35B-A3B) mira por las cámaras, entiende la orden y decide qué hacer. En el medio, un modelo de difusión (Qwen3.5-2B) convierte esa decisión en trayectorias y posturas del cuerpo entero. Abajo, un controlador entrenado por refuerzo corre a 50 veces por segundo en el propio procesador del G1 y ajusta el equilibrio y la fuerza de cada motor.
La gracia del experimento es que todo eso corre a bordo, sin depender de un servidor lejano. El Mac mini lleva en la espalda un modelo de 35.000 millones de parámetros y el motor de difusión, con un consumo de apenas unas decenas de vatios.
El 91 % de aciertos y los límites que todavía tiene
Para medirlo, el equipo puso al robot a prueba en seis entornos reales que no había visto antes: 360 ensayos de una sola tarea. El resultado medio fue un 91 % de éxito. Agacharse fue la habilidad que mejor salió; sentarse, la que más le costó.
Cuando las tareas se encadenan, la cosa se complica. En pruebas largas de varias acciones seguidas, el acierto medio bajó al 70 %. Y la secuencia más dura —agacharse para salvar un obstáculo, acercarse al objetivo y empujar una caja pesada— solo se completó en 5 de 10 intentos, un 50 %.
Los propios investigadores señalan los frenos que aún separan a este prototipo de un producto para el hogar. El sistema depende casi por completo de la vista: si el objeto que manipula sale del encuadre de la cámara o queda tapado por el propio cuerpo del robot, el rendimiento cae. Tampoco siente lo que toca, porque no tiene sensores táctiles en las extremidades, algo que el equipo reconoce como indispensable en futuras versiones. Y cada habilidad nueva todavía exige que una persona escriba las instrucciones y prepare los movimientos de referencia.
¿Cuándo veremos un robot así en casa?
Por ahora, la respuesta honesta es que no se sabe. HALO es una demostración de investigación, no un anuncio de producto, y Apple no ha dicho nada sobre vender un robot doméstico. Lo que sí deja claro es la dirección que toma la compañía: después de cancelar su proyecto del coche autónomo, Apple parece apostar por dominar el cerebro de los robots —el software y el chip— mientras otros fabrican el cuerpo.
El código abierto y los videos del proyecto ya están publicados para que otros laboratorios lo prueben y lo mejoren. Si la transferencia de la simulación a la realidad sigue funcionando tan bien, el próximo paso será resolver el tacto y las tareas largas. Cuando eso ocurra, un robot que se mueve por tu casa sin haberla visto antes dejará de ser un experimento para convertirse en un ayudante de verdad.